

一、アプリケーションシナリオ:接続要件と機能的な位置決めを明確に定義する
1。ロボットのタイプと動き特性
産業用ロボットアーム:自動車溶接ロボットのジョイントのM8アダプターなど、高-周波数振動や動的荷重に耐える必要があります。 0.5gの振動環境で安定した接続を確保するために、1.5n・m以上のトルクでプラグ-を備えたモデルを選択する必要があります。
共同ロボット:ヒト{-マシンコラボレーションの安全性を強調し、アダプターには液体のスプラッシュによる短絡を防ぐためにIP67保護レベルが必要です。たとえば、UR5Eコラボレーティブロボットで使用されるM8アダプターは、24 -時間のリークフリーイマージョンを、1メートルの水深で二重層シリコンシーリングリングを介して漏らします。
モバイルロボット(AGV/AMR):でこぼこの道路や頻繁なスタートストップに適応する必要があり、アダプターは100000プラグとプラグテストを渡す必要があります。たとえば、Colemorgen AGVが使用するM8分割デタッチ可能なデザインは、柔軟なケーブルを介してプラグとソケットを接続して、振動の影響を減らします。
2。オブジェクトと信号タイプを接続します
センサー接続:力センサーと視覚センサーの場合、電磁干渉がデータの歪みを引き起こすのを防ぐために、60dB(100MHz-1GHz)以上のシールド効率を備えたシールドM8アダプターを選択する必要があります。
サーボモーターや空気圧バルブなどのアクチュエーターの接続には、現在の要件に基づいて適切な数のピンを選択する必要があります。たとえば、3ピンモデルを4a未満の負荷に対して選択できますが、6aを超える負荷には5ピンモデルと追加のパワーピンが必要です。
混合信号伝送:いくつかの高-エンドロボットは、1GB/sのデータ伝送と400W電源を介して1GB/sのデータ送信と400W電源を採用し、高い-速度通信と電源を必要とするシナリオに適したM8ハイブリッドソリューションを採用しています。
2、電気性能:電力要件と信号の完全性の一致
1。定格パラメーターと安全マージン
電圧/電流:M8アダプターの定格電圧は通常60V/250Vで、定格電流は4-6Aです。負荷電力に応じて、20%の安全マージンを残す必要があります。たとえば、100Wモーターを駆動する場合、5a以上の定格電流を持つモデルを選択する必要があります。
接触抵抗:高{-品質アダプターの接触抵抗は、5mΩ以下でなければなりません。たとえば、PhoenixコンタクトM8シリーズは、1000件の挿入と取り外し後に3mΩ以下の接触抵抗を維持し、信号伝送の安定性を確保することができます。
断熱抵抗:85度 /85%RHの環境では、湿気のある状態によって引き起こされる漏れを防ぐために、絶縁抵抗は1000mΩ以上でなければなりません。
2。信号伝送特性
高速信号:エンコーダやイーサネット通信などのシナリオの場合、インピーダンスマッチングアダプターを選択する必要があります。これは、10NS以下の伝送遅延を備えた100 base TXプロトコルをサポートするHaoting M8 Ethernet Adapterなどです。
アンチ干渉設計:金属シェルまたは金-厚さの金層でコーティングされたTE ConnectivityのM8アダプターなどのメッキ接点を使用すると、接触抵抗は半標準塩スプレーテストで1000時間未満の腐食後に0.5m未満で変動します。
3、機械構造:スペースの制限とモーション要件に適応する
1。外部寸法とインストール方法
コンパクトデザイン:M8アダプターの直径はわずか8mmで、スペースが制約されたシナリオに適しています。食品包装ライン上のマイクロセンサーの場合、直接挿入M8アダプターを使用すると、設置スペースの30%を節約できます。
マルチ角度適応:直接挿入、角度挿入、パネルタイプなど、さまざまな種類のコネクタを提供します。たとえば、Mu'er ElectronicsのM8角度挿入アダプターは90度の曲げをサポートしているため、ロボットアーム内で簡単に配線できます。
モジュラー設計:LumbergのM8スプリットシリーズなどの個別の構造を採用すると、プラグとソケットは300mmの柔軟なケーブルを介して接続され、関節でのストレス集中を減らします。
2。耐久性と保守性
挿入および除去寿命:高品質のアダプターは、5000件以上の挿入と除去をサポートする必要があります。たとえば、Desuo Precision IndustryのM8シリーズは、スプリングプリロードメカニズムを使用して、±0.2nの挿入および除去トルクの変動範囲を制御します。
緩み防止設計:JPC接続のM8アダプターなどのスナップオンまたはスレッドロック構造を採用して、ダブルナットアンチゆるみデザインを備えていますが、振動環境で安定した接続を維持できます。
クイック交換:Siemens Simatic ET 200SPシリーズで使用されるM8アダプターなど、ホットスワッピング機能をサポートします。
4、環境適応性:厳しい労働条件と課題に抵抗します
1。保護レベルとシーリングパフォーマンス
IP67/IP68保護:ウェーハの粒子汚染を防ぐためにIP68グレードのアダプターを必要とする半導体クリーンルームロボットなど、湿気とほこりの多い環境に適しています。
化学互換性:食品加工および製薬産業では、アダプターは過酸化水素やイソプロパノールなどの洗浄剤に耐える必要があります。たとえば、FFKMシーリングリングは、150度の高温で弾力性を維持でき、30%の濃度過酸化水素溶液を免疫します。
2。温度耐性範囲
広い温度設計:アダプターは、- 40度から+85の温度範囲をサポートする必要があります。たとえば、ディープ{-海の探査ロボットで使用されるPeekシェルアダプターは、11000メートルの深さで高圧環境で構造的完全性を維持できます。
熱管理:高出力シナリオでは、セラミックフィラー強化PPSシェルの使用など、接触点温度を15度下げるなど、熱散逸設計を考慮する必要があります。
5、業界の実践:典型的なアプリケーションケースの分析
ケース1:自動車溶接ロボットの共同接続
要件:高-周波数振動(2G加速)、高温(150度溶接スラグスラッシュ)、電磁干渉(溶接電流は20kaまで)に耐えることができます。
解決策:PhoenixコンタクトM8-Lシリーズアダプターを使用すると、デュアルコンタクトパラレル設計により、接触抵抗の変動が保証されます<0.3m Ω, fluororubber sealing ring can withstand high temperature of 150 ℃, and IP69K protection level can resist high-pressure water jet cleaning.
ケース2:半導体クリーンルームウェーハハンドリングロボット
要件:粒子放出<0.1 μ g/g, VOC release<0.1 μ g/g, chemical corrosion resistance (isopropanol cleaning).
解決策:ピークシェルとFFKMシーリングリングを備えたM8アダプター、表面粗さRA<0.2 μ m, meets ISO Class 1 cleanliness requirements, and can pass 1000 hours of SEMI standard salt spray test.
6、選択決定ツリー:要件から製品への体系的なパス
クリアアプリケーションシナリオ:ロボットタイプ、モーション特性、接続されたオブジェクト。
電気要件の定義:電圧/電流、信号タイプ、アンチ-干渉要件。
機械的制約の評価:空間寸法、インストール方法、耐久性要件。
環境パラメーターの決定:温度、湿度、化学腐食、保護レベル。
コンプライアンスを確認します:UL、CE、Semi、その他の基準に準拠しているかどうか。
費用便益分析:パフォーマンス、信頼性、予算のバランスをとる。
ロボットに適したM8ケーブルアダプターを選択する方法は?
人気商品
IP67防水HFM FAKRAケーブル
車載カメラ、ADAS センサー、RF システム用の 4 つのコネクタ構成を備えた IP67 防水 HFM - FAKRA ケーブル。
GMSL2 FAKRA Z コード カメラ ケーブル
カメラ-からホスト、ECU、ADAS、マシン ビジョン接続用の FAKRA Z コード メス コネクタ付き 3 m GMSL2 ケーブル。-。

ヒロセ ST シリーズ コネクタ
ヒロセ ST シリーズ コネクタ ケーブル アセンブリは、ST40X-10S-CV、ST40X-18S-CV、ST40X-24S-CV および ST40X-36S-CV プラグを備え、カスタム ケーブル長、配線が利用可能です。
Rosenberger Fakra - SMA ケーブル
自動車用 RF モジュール、アンテナ、テスト機器用の 4 つのコネクタ構成を備えたローゼンバーガー - SMA 50 オーム同軸ケーブル。
M12 X-コードからRJ45ケーブルへ
10Gb 産業用イーサネット用の M12 X- コードから RJ45 Cat6A ケーブル。X- コードの M12 デバイス、スイッチ、コントローラーと互換性があります。
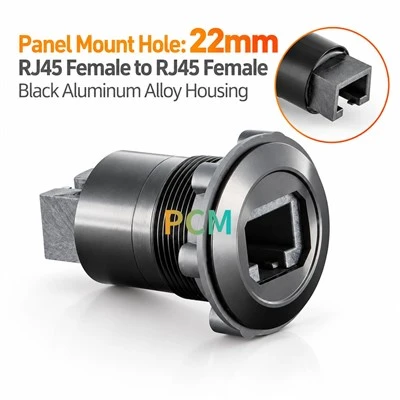
パネルマウントインターフェースアダプター
産業用パネル マウント インターフェイス アダプタ シリーズは、内部 RJ45 イーサネットまたはステレオ オーディオ接続をアクセス可能な機器パネルに再配置します。利用可能な構成には、RJ45 メス- - - オス ケーブル、RJ45