1、コアアプリケーションシナリオ:ロボットアームの「ニューラルネットワーク」の構築
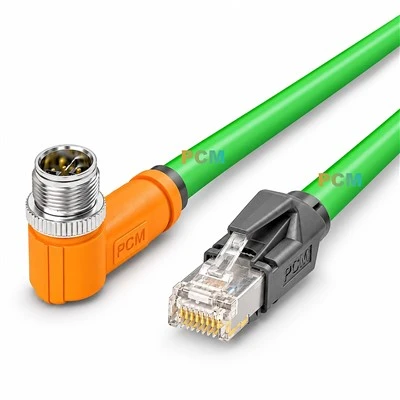
ロボット アームの複雑な動きは、複数の種類のセンサーからのリアルタイム フィードバックとアクチュエーターの正確な制御に依存しています。{0} M12 アダプターは、このプロセス中にデータ送信と電力供給の 2 つの役割を果たします。
センサー信号の送信
溶接ロボット アームでは、M12 D エンコーディング アダプタ (4 極イーサネット インターフェイス) がレーザー変位センサに接続され、溶接位置データを 10 Gbps の速度で制御システムに送信して、溶接軌跡の誤差が 0.05 mm 以下であることを保証します。 IP69K 保護レベルは溶接スパッタやクーラント浸食に耐え、信号の安定性を保証します。
アクチュエーター用電源
ハンドリング ロボット アームのサーボ モーターは、M12 S コーディング アダプター (3 極 + PE 接地) を介して 24 V DC 電力を取得し、16 A の連続電流出力をサポートします。金-メッキの接点設計は、接触抵抗を 5m Ω に低減し、エネルギー損失を低減し、-40 度から +85 度の温度変化に耐えることができるため、冷蔵保管や高温の作業場環境に適しています。
混合信号伝送
協働ロボット アームは、M12 X エンコード アダプタ (8 極) を採用し、電源と EtherCAT バス信号の間の「1 線通信」を実現します。二重冗長ロック構造 (ネジ + 六角ロック リング) により、頻繁な振動環境でも安定した接続を維持し、従来の RJ45 インターフェイスと比較して故障率を 80% 削減します。
2、選択の黄金律: シーンの要件に合わせた正確な意思決定
1. エンコードタイプとインターフェースプロトコル
D コード: 産業用イーサネットの標準。Profinet および EtherCAT プロトコルをサポートし、高速データ伝送シナリオに適しています。{0}}たとえば、ある自動車溶接ラインに D- アダプターを採用したところ、信号遅延が 5ms から 0.2ms に減少し、生産ラインのビートが 15% 増加しました。
S コード: 電源専用に設計されており、高出力アクチュエーターのニーズを満たす 630V/16A AC 電源をサポートしています。-特定の太陽光発電モジュール処理ロボットでは、S- コード アダプタがモーターの始動電流サージを 30% 削減し、機器の寿命を延ばします。
X-コード: 8-極高速-インターフェース、10Gbps イーサネットおよび PoE++ 電源と互換性があり、視覚誘導ロボットに適しています。ある 3C 製品検査ロボットは、X コード アダプタを介して 0.01 mm の検出精度で 4K カメラのリアルタイム送信を実現しています。{9}}
2. 保護レベルと環境適応性
IP69K: 食品加工ロボット アームなどの高圧洗浄シナリオ用。- IP69K アダプターの採用後、ある乳業会社は機器の洗浄時間を 40% 短縮し、コネクターの故障によるダウンタイムをゼロに削減しました。
耐食性: 化学作業場では、316L ステンレス鋼シェル アダプターは pH 2 ~ 12 の酸性およびアルカリ性環境に耐えることができます。試験の結果、耐塩水噴霧性は PA66 材料の 5 倍高く、寿命は 10 年以上であることが証明されています。
温度許容範囲: 極寒の地域(シベリア、ロシアなど)では、-40度から+125度までの広い温度範囲のアダプターを選択する必要があります。このタイプのアダプターを使用した後、ある鉱山の発破ロボットはマイナス 35 度の環境下で 2000 時間、故障することなく連続稼働しました。
3. 機械構造と空間の最適化
直角アダプター:ロボットの関節屈曲部に適しており、ケーブルの曲げ応力を軽減します。ある 6 軸ロボットでは、直角アダプタを使用することでケーブルの寿命が 3 か月から 2 年に延長されます。
マイクロ設計: 直径 15 mm 以下のマイクロ サーボ モーターでは、M12 ナノ シリーズ アダプター (外径 8 mm) は設置スペースの 40% を節約し、7 軸リンケージ シナリオをサポートします。
プッシュプル ロック: ブラインド フィッティングのシナリオでは、プッシュプル アダプターの挿入および取り外しの効率は、ネジ付きアダプターの 3 倍高くなります。電子組立ラインの実際のテストでは、1 日の挿抜頻度が 200 回から 600 回に増加し、オペレーターの疲労が 60% 軽減されたことが示されています。
3、インストールと展開: 標準化された運用からパフォーマンスの最適化まで
1. 標準化されたインストールプロセス
処理前検査:顕微鏡を使用して接触表面の酸化層を検査し、わずかに酸化している領域を超音波洗浄して接触抵抗が10mΩ以下であることを確認します。
ケーブルの事前設置: 既製のケーブル コンポーネント (Lingke Electric LM12 シリーズなど) を使用し、射出成形プロセスにより配線エラーがなくなり、設置効率が 70% 向上します。
二重固定: ロボットアームのベースにはねじ固定が使用され、ジョイントにはゴム製のシールリングが追加されており、振動環境での接続安定性が 90% 向上します。
2. 電磁適合性の最適化
シールド層処理: 高速信号伝送ケーブルには、アルミ箔と編組メッシュの 2 層シールドが使用されており、シールド効率は -60dB (100MHz 周波数帯域) です。-
接地設計: S- コード アダプターでは、PE 接地電極がロボットの金属ケースと等電位体を形成し、電磁干渉 (EMI) を 1V/m 以下に低減します。
4、保守の最適化:予防保守からインテリジェントな運用保守へ
1. ライフサイクル管理
抜き差し寿命監視:抜き差し回数(標準タイプ500回、プッシュプルタイプ2000回)を記録することで、寿命に近づいたアダプターを事前に交換します。
温度警告システム: NTC サーミスタがアダプタ内に埋め込まれており、温度が 85 度を超えるとアラームが作動し、接点の溶着を防ぎます。
2. 迅速な故障箇所の特定
LED ステータス インジケータ: 一部のハイエンド アダプタには LED ライトが組み込まれており、緑色は正常、赤色は接触不良、黄色は過負荷を示します。{0}}
インテリジェントな診断ツール: 専用テスターを装備し、接触抵抗や絶縁抵抗などのパラメータをリアルタイムで検出し、故障箇所特定時間を 2 時間から 5 分に短縮できます。{0}