

一、コネクタの高-周波数モーションのコアチャレンジ
ロボットジョイントの典型的な運動パラメーターには、周波数0.5-5hz、加速5-20g、変位範囲±90度、および一部の産業用ロボットジョイントが20Hzの運動周波数に到達することさえ含まれます。この環境では、コネクタは3つの主要な技術的課題を克服する必要があります。
機械的疲労:高周波振動により、接触材料に微小亀裂が発生し、接触抵抗が変動します。たとえば、ボストンダイナミクスアトラスロボットの振動表テストでは、従来のコネクタは1000サイクル後に接触抵抗が30%増加し、最適化されたM8コネクタは3mΩ以内の変動を3分の1 -順序ポイント減衰構造を制御しました。
信号の整合性:高{-速度運動によって生成される電磁干渉(EMI)は、センサー信号を妨げる可能性があります。 Lelutong M8シリーズは、ねじれたペアシールドレイヤー+メタル化されたプラスチックシェル設計を採用しており、EMI減衰を1MHzの周波数で62dBに増加させます。これは、UL 2238標準のベースライン値よりも24%高くなります。
環境適応性:ジョイントエリアの潤滑剤と金属の破片は、コネクタの内部に侵入する可能性があります。 Desao Precision IndustryのM8コネクタは、デュアルシーリングリング構造(内側のリングシリコン+外側リングフルオラバー)を介してIP68保護を実現します。これは、1.5メートルの水に24時間浸漬することができ、1つのリングデザインと比較して防水性能を30%改善します。
2、M8コネクタの信頼性設計分析
1。機械構造の革新
自己補償バックルメカニズム:Lelutongの特許取得済みの傾向のある自己補償バックル設計により、挿入と抽出力が45N以下(UL 2238標準上限80N)が保証され、挿入精度は±0.15mmに達し、共同ロボットの柔軟なジョイントのミリメートルレベルの整列エラーに適しています。
アンチバイブレーションスレッドロック:Desuo M8コネクタは、鋸歯状のスレッド(歯の深さ0.8mm)と50gのアンチバイブレーションレベルを採用します。 Shanwei New Energy Equipmentメーカーの充電用パイルテストでは、5000件の挿入と取り外し後も安定した接続を維持しています。
軽量材料アプリケーション:2023年にムーアエレクトロニクスによって発売された改善されたモデルは、ステンレス鋼カバー+PUR成形シェルを採用しており、従来の真鍮構造と比較して重量を40%減らし、油抵抗性を2倍にし、食品加工業界の頻繁な洗浄シナリオに適しています。
2。電気性能の最適化
高周波信号伝送:EtherCATプロトコルの産業イーサネット要件に応じて、一部のM8コネクタには8 -コアXコード差動ペア構造が装備されており、エラー率のエラー率があります。<10 ⁻⁹ at 10Gbps rate and a shielding efficiency of 99.8% (1GHz frequency band).
低接触抵抗の設計:金{-メッキ接点(厚さ5μm±0.2μm)とスプリングクランプの端子構造を使用することにより、Desuo M8コネクタは5mΩ以下の接触抵抗を達成します。
電力伝送機能:M8コネクタの定格電流は0.5aから6aの範囲をカバーし、250Vの産業機器電源シナリオに24V低い-電圧センサー電源をサポートします。たとえば、Da Vinci XI Surgical Robotでは、4コアシールドケーブルが信号遅延を伴う力/トルクデータの同期伝送を実現します<0.1ms.
3。環境適応性のブレークスルー
広い温度範囲操作:PA {66+ gf30 flame遅延シェルと低-温度グリースを使用すると、M8コネクタは- 40度から+125程度の環境で安定して動作できます。 Harbin Institute of Technologyの極ロボットテストでは、その低い-温度起動性能は、M12コネクタよりも15%優れていました。
腐食抵抗保護:1000時間の塩スプレー試験(錆なし)および位相整合性試験(1度以下のエラー)まで、Desao M8コネクタは沿岸港の機械で5年間のメンテナンスのない操作を達成しました。
耐衝撃性設計:ISO 20653:2013標準によると、M8コネクタは50Gの衝撃加速に耐え、ヒューマノイドロボットのドロップテストの要件を満たすことができます。
3、業界のアプリケーションケースの検証
手術ロボットフィールド
Mako整形外科ロボットでは、M8コネクタはFEMURポジショニングモジュールから赤外線ナビゲーションセンサーデータを送信し、IP68保護レベルは術中の洗浄液のスプラッシュに耐え、0.5mmから0.2mmにポジショニングエラーを減らすことができます。臨床データは、M8コネクタを使用すると、機器の寿命が5年以上にわたって延長され、従来のコネクタの3倍長いことが示されています。
産業用ロボットの分野で
Kuka KR Cybertech Nanorobotジョイントは、M8コネクタを使用してエンコーダー信号を送信します。 20Hzの高-周波数運動では、接触抵抗の変動は3mΩ以内に3分の3 -順序ポイント減衰構造を介して制御され、±0.02mmのモーション軌道精度が確保されます。
ヒューマノイドロボットの分野で
同じ仕様振動表を使用したボストンダイナミクスアトラスロボットの検証は、Lelutong M8コネクタが10-2000Hzのランダム振動でUL 2238標準テストに合格しており、その寿命は従来のコネクタの5倍長いことを示しています。
4、技術的な制限と改善の方向
ロボットジョイントアプリケーションでのM8コネクタの優れた性能にもかかわらず、以下の領域には改善の余地がまだあります。
小型化とパフォーマンスバランス:M8コネクタの現在の最小コア直径は0.14mm²であり、10gbpsを超える-周波数信号を送信すると減衰の問題をもたらします。将来的には、低損失材料(ポリイミドなど)を使用し、ケーブルレイアウトを最適化して、0.5db/m以内の信号減衰率を制御する必要があります。
生体適合性のアップグレード:外科ロボットは患者組織に直接接触する必要があり、M8コネクタハウジングの材料はPA66から医療グレードPPSUにアップグレードし、USPクラスVIによって認定され、長い-用語の使用中の材料の降水量のリスクを回避する必要があります。
インテリジェントな統合:IoTテクノロジーと組み合わせて、M8コネクタは温度センサーと自己診断チップを統合して、リアルタイムで接続ステータスを監視できます。たとえば、NFCタグを埋め込み、手術器具の自動認識とパラメーター構成を実現することにより、術前調製の効率を改善することができます。
M8コネクタは、ロボットジョイントの高-周波数モーション環境で信頼できますか?
人気商品
IP67防水HFM FAKRAケーブル
車載カメラ、ADAS センサー、RF システム用の 4 つのコネクタ構成を備えた IP67 防水 HFM - FAKRA ケーブル。
GMSL2 FAKRA Z コード カメラ ケーブル
カメラとホスト、ECU、ADAS、およびマシンビジョン接続用の FAKRA Z コード メス コネクタ付き 3 m GMSL2 ケーブル。

ヒロセ ST シリーズ コネクタ
ヒロセ ST シリーズ コネクタ ケーブル アセンブリは、ST40X-10S-CV、ST40X-18S-CV、ST40X-24S-CV および ST40X-36S-CV プラグを備え、カスタム ケーブル長、配線が利用可能です。
Rosenberger Fakra - SMA ケーブル
自動車用 RF モジュール、アンテナ、テスト機器用の 4 つのコネクタ構成を備えたローゼンバーガー - SMA 50 オーム同軸ケーブル。
M12 X-コードからRJ45ケーブルへ
10Gb 産業用イーサネット用の M12 X- コードから RJ45 Cat6A ケーブル。X- コードの M12 デバイス、スイッチ、コントローラーと互換性があります。
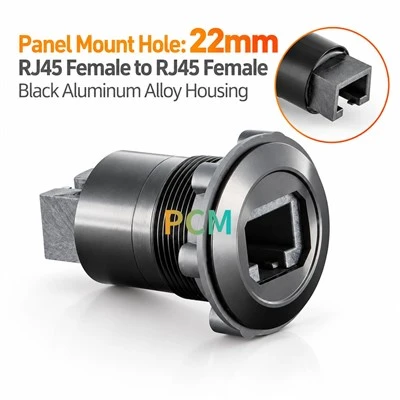
パネルマウントインターフェースアダプター
産業用パネル マウント インターフェイス アダプタ シリーズは、内部 RJ45 イーサネットまたはステレオ オーディオ接続をアクセス可能な機器パネルに再配置します。利用可能な構成には、RJ45 メス- - - オス ケーブル、RJ45