1. 電源インターフェース:ロボットに電力を供給するために使用されます。
一般的な電源インターフェースには次のものがあります。
DC 電源コネクタ: DT コネクタ、Anderson Powerpole など。
AC 電源ソケット: 標準 IEC コネクタなど。
2. 信号インターフェース:制御信号とセンサー信号を送信するために使用されます。
一般的な信号インターフェースには次のものがあります。

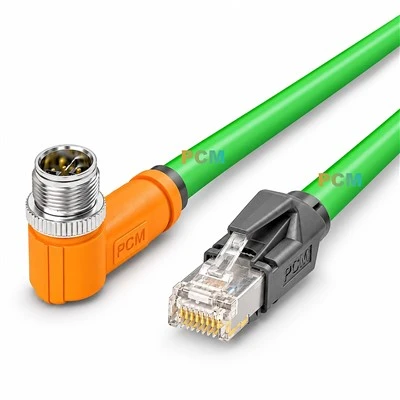
M12コネクタ
センサーとデータ伝送に使用され、防水性と耐久性に優れています。

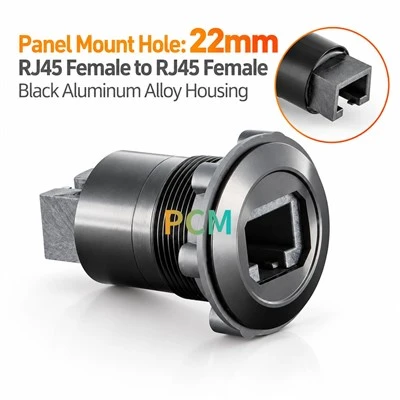
RJ45 (イーサネット) インターフェース
ネットワーク通信やデータ転送に使用されます。

D-Subコネクタ
さまざまな信号伝送に使用され、通常はコントローラーとセンサーを接続するために使用されます。

円形コネクタ
高密度、高信頼性の信号伝送に使用されるLemoコネクタなど。
3. 通信インターフェース:外部システムとのデータ交換に使用されます。
一般的な通信インターフェースには次のものがあります。

CAN (コントローラエリアネットワーク) コネクタ
車両や産業用制御システムでの通信に使用されます。

RS232/RS485 シリアルインターフェース
シリアルデータ転送に使用されます。

USBインターフェース
コンピュータや他のデバイスとのデータ交換に使用される
4. センサーインターフェース:位置センサー、距離センサーなどのさまざまなセンサーを接続するために使用されます。
一般的なセンサー インターフェースには次のものがあります。
I/O 端子: デジタル信号とアナログ信号を接続するために使用されます。
センサー固有のコネクタ: 圧力センサーや温度センサー用の特定のインターフェースなど。
5. サーボモーターインターフェース:サーボモーターとドライバーを接続するために使用されます。
一般的なサーボモーターのインターフェースには次のものがあります。

エンコーダコネクタ
ロータリーエンコーダからデータを送信するために使用されます。
モーター制御コネクタ
モーター駆動信号の伝送に使用される 4- ピンまたは 8- ピン コネクタなど。