LIN (Local Interconnect Network) は、自動車や産業用制御システムで使用される低コストのシリアル通信プロトコルです。より複雑な CAN (Controller Area Network) とともに安価なスレーブ通信プロトコルとして使用するために設計されています。LIN プロトコルの主な機能は次のとおりです。
1. 低コストLIN プロトコルは設計がシンプルでハードウェア コストが低いため、多数のセンサーやアクチュエータが必要なアプリケーション シナリオに適しています。
2. 単一のマスターと複数のスレーブ: LIN ネットワークには、マスター ノード (Master) と 1 つ以上のスレーブ ノード (Slave) があります。マスター ノードは通信の制御とフレーム ヘッダーの送信を担当し、スレーブ ノードはマスター ノードの要求に応答します。


3. 低金利LIN の通信速度は比較的低く、通常は 1 kbps ~ 20 kbps の間であるため、高いリアルタイム性能を必要としないアプリケーションに適しています。
4. 単線通信LIN プロトコルは単線通信 (および接地線) を使用するため、配線コストがさらに削減されます。
5. 同期メカニズムLIN プロトコルは、同期間隔と同期フィールドを使用して、スレーブ ノードとマスター ノード間の同期を実現します。
アプリケーションシナリオ
LIN プロトコルは主に、次のような高帯域幅や複雑な通信を必要としないデバイスを制御するために自動車の電子システムで使用されます。
シート調整
ウィンドウコントロール
照明装置
空調制御
ドアとミラーのコントロール
LINプロトコルの基本的なフレームワーク
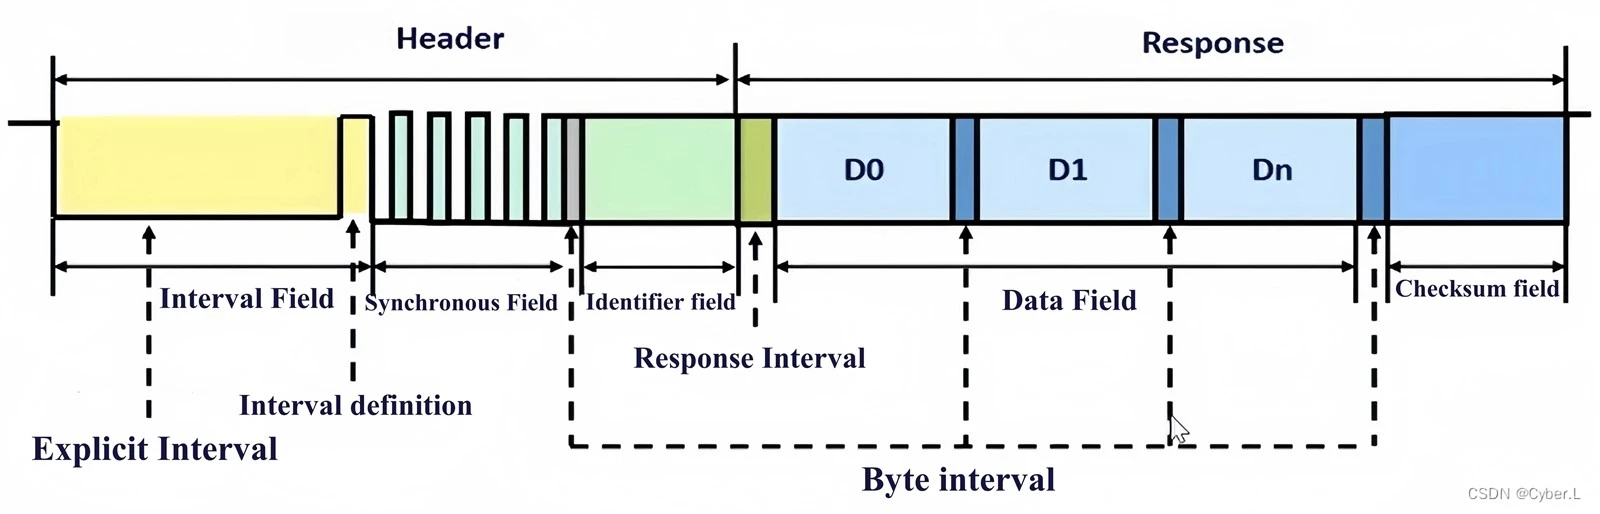
LIN メッセージ フレームには以下が含まれます。
フレームヘッダー(マスターノードから送信)
- 同期間隔
- 同期フィールド
- 識別子フィールド
フレーム応答(スレーブノードから送信)
- データフィールド
- チェックフィールド
バージョン
LIN プロトコルにはいくつかのバージョンがあり、最新のものは LIN 2.2A です。バージョンが異なれば機能とパフォーマンスが向上します。


LIN プロトコルを使用することで、自動車メーカーや電子システム サプライヤーは、自動車電子システムの柔軟性と拡張性を高めながらシステム コストを削減できます。