

1、技術的パラメーター:低電力シナリオでの正確な適応
産業用ロボットの信号伝送要件は、「低電力、高頻度、および高い安定性」の特性を示します。 6軸の共同ロボットを例にとると、そのジョイントのエンコーダとフォースセンサーは、リアルタイム{0-10 vアナログ信号または4-20 MA電流信号を送信する必要があり、電力要件は通常10W未満です。 M8コネクタの電気パラメーターは、このシナリオに完全に一致します。
定格電流:4-6 a(一部のカスタマイズされたモデルは8aに到達できます)。これは、センサーやエンコーダなどの低電力デバイスの電源ニーズをカバーできます。
定格電圧:24V -250 V(AC\/DC)、産業サイトの一般的な24V DC電源システムに適しています。
信号の整合性:金メッキの接点とシールド層で設計された接触抵抗は5mΩ未満で、断熱抵抗は100mΩを超えており、高周波信号伝達の干渉防止能力を保証します。
M12コネクタ(定格電流4-10 A、電圧400V)と比較して、M8は、過剰な設計によって引き起こされるコストとスペース廃棄物を回避する電力冗長性設計の観点から、ロボットジョイントの軽量要件をよりよく満たします。たとえば、ABB IRB 120の小さなロボットのジョイント配線では、M8コネクタは{3-}コア設計を介して電力、エンコーダー信号、および安全回路を同時に送信します。ケーブルの直径は、M12スキームと比較して40%減少し、ロボットアームの動きの慣性が大幅に減少します。
2、環境適応性:極端な労働条件下での安定性保証
産業用ロボットは、多くの場合、振動、湿度、油汚染、電磁干渉などの複雑な環境に直面しており、コネクタの保護性能に厳密な要件を課します。 M8コネクタは、次の設計を通じて完全なシーンカバレッジを実現します。
保護レベル:IP67標準(いくつかのカスタマイズされたモデルにIP69Kに到達)は、最大1メートルの深さと高圧のウォーターガンフラッシングまでの水に没頭し、食品加工や自動車溶接などの湿気のある環境の要件を満たすことができます。
アンチバイブレーション設計:ねじ付きカップリング構造(M8×1。0標準)は、ニッケルメッキの銅シェルと一致し、挿入と抽出トルクは1.5N・mに達します。 ±5G振動環境の下で安定した接続を維持できます。
温度抵抗範囲:-40程度の動作温度範囲から+105程度まで、北極圏のコールドストレージや中東精製所などの極端なシナリオをカバーします。
電磁互換性:シールドレイヤー設計により、EMCパフォーマンスがIEC 61000-4-6標準を満たしていることを保証し、密度の高い周波数コンバーターとサーボドライブを備えた工場環境での干渉を効果的に抑制します。
Kuka KR Cybertech Nanorobotを例として摂取すると、そのジョイントはM8コネクタを使用してEtherCatバス信号を送信します。 1 0 0 0 0回の高周波振動テストでは、0回\/分、信号パケット損失率は0.001%未満で、業界の許容範囲の0.1%よりもはるかに優れています。
3、スペースの最適化:小型化設計における革新的なブレークスルー
産業用ロボットは、体積と重量に非常に敏感です。コラボレーションロボットを例にとると、ロボットアームの終わりに100グラムの重量が増加するごとに、ペイロードは20%減少します。 M8コネクタは、次のイノベーションを通じて最大のスペース効率を実現します。
寸法:直径はわずか8mmで、M12よりも33%小さく、ロボット手首やエンドエフェクターなどの狭いスペースで「ゼロ冗長性」配線を実現します。
統合設計:{3-8-コア信号伝送をサポートする単一コネクタは、従来のソリューションで複数の独立したインターフェイスを置き換えることができ、ワイヤーハーネスの数を60%削減できます。
軽量材料:TPUアウターフィルムとPVC+GF複合材料を使用して、IP67保護レベルを維持しながら、金属シェルと比較して重量が50%減少します。
FANUC CR -35 IAコラボレーションロボットのケースは非常に代表的です。ロボットアームはM8コネクタを使用して「バスノード」配線システムを構築し、元々12個の独立したインターフェイスを4 M8マルチコアコネクタに必要とし、3.2メートルのマイナスを伸ばして3.2メートルのマイナスを増やす3.2メートルのマイナスの増加に耐えるセンサーネットワークを統合します。
なぜ産業用ロボットが信号伝送にM8コネクタを好むのですか?
人気商品
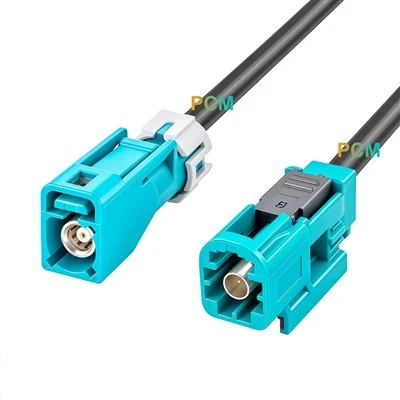
IP67防水HFM FAKRAケーブル
車載カメラ、ADAS センサー、RF システム用の 4 つのコネクタ構成を備えた IP67 防水 HFM - FAKRA ケーブル。
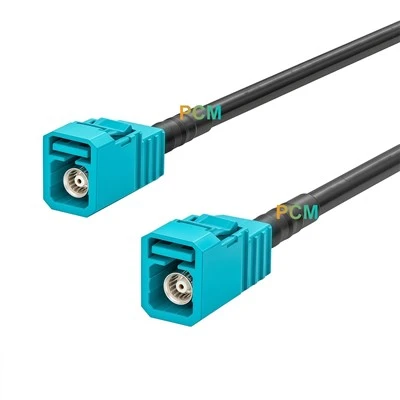
GMSL2 FAKRA Z コード カメラ ケーブル
カメラとホスト、ECU、ADAS、およびマシンビジョン接続用の FAKRA Z コード メス コネクタ付き 3 m GMSL2 ケーブル。

ヒロセ ST シリーズ コネクタ
ヒロセ ST シリーズ コネクタ ケーブル アセンブリは、ST40X-10S-CV、ST40X-18S-CV、ST40X-24S-CV および ST40X-36S-CV プラグを備え、カスタム ケーブル長、配線が利用可能です。
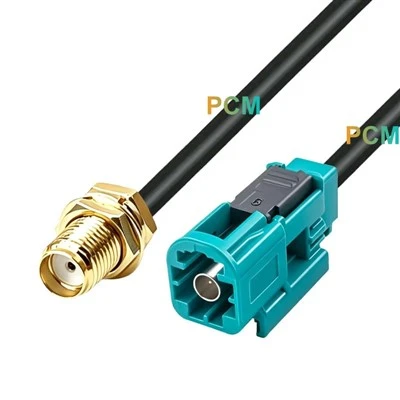
Rosenberger Fakra - SMA ケーブル
自動車用 RF モジュール、アンテナ、テスト機器用の 4 つのコネクタ構成を備えたローゼンバーガー - SMA 50 オーム同軸ケーブル。
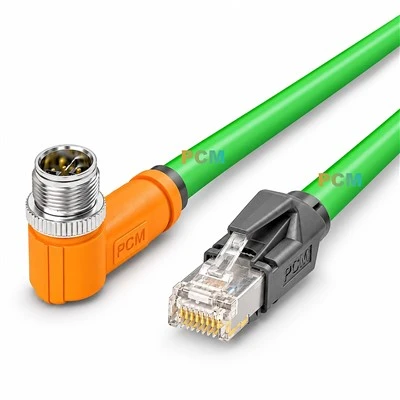
M12 X-コードからRJ45ケーブルへ
10Gb 産業用イーサネット用の M12 X- コードから RJ45 Cat6A ケーブル。X- コードの M12 デバイス、スイッチ、コントローラーと互換性があります。
パネルマウントインターフェースアダプター
産業用パネル マウント インターフェイス アダプタ シリーズは、内部 RJ45 イーサネットまたはステレオ オーディオ接続をアクセス可能な機器パネルに再配置します。利用可能な構成には、RJ45 メス- - - オス ケーブル、RJ45